多機能DTMFエンコーダー
TK-9600ENC 使用説明書
■概要  ◇本ユニットは、無線や電話回線を使用し、無人設備の各種遠隔制御を実現する、メモリー付きDTMF
      エンコーダーです。
     ◇電話回線制御ユニット(TK-9690)との組み合わせにより、転送電話、自動ポケットベル呼び出
      し、遠隔ダイヤル等に利用可能です。

■特長  ◇広範囲な電源電圧(DC5V~DC24V)で動作可能です。
     ◇小型設計(90mm×60mm)です。
     ◇各種作設定とエンコーダーメモりを、EE-PROM(電気的消去可能な不揮発性メモリー)により、
      半永久的に保存できます。
     ◇TK-9690(電話回線制御ボード)との組み合わせにより、自動発信に対応可能です。この場合、
      1つの電話番号に16通りのDTMF信号を送信するか、16通りの電話番号に1つのDTMF信号を
      送信することが可能です。勿論、呼び出し時間、待機時間、リトライ回数の設定が可能です。
     ◇8回路の制御入力を内蔵しています。又、半分の4回路は、8ビットA/Dコンバーターによる電圧比
      較が可能です。

■仕様  ◇使用電源電圧範囲・・・・・・・・・・・・・DC5~DC24V
     ◇標準消費電流・・・・・・・・・・・・・・・40mA
     ◇標準送信信号出力・・・・・・・・・・・・・0dBm
     ◇受信信号検出感度・・・・・・・・・・・・・-40dBm~+1dBm
     ◇送信信号出力インピーダンス・・・・・・・・約10KΩ
     ◇受信信号入力インピーダンス・・・・・・・・約600Ω
     ◇1回路リレー出力・・・・・・・・・・・・・2A(DC30V以下)
     ◇4回路専用入力(プルアップ)抵抗・・・・・ 3.3KΩ
     ◇8回路制御入力(プルダウン)抵抗・・・・・13.3KΩ

■付属品  使用説明書 ×1、スペーサー ×4、 コネクタハウジング ×5、コネクタコンタクト ×40
■ディップロータリースイッチについて
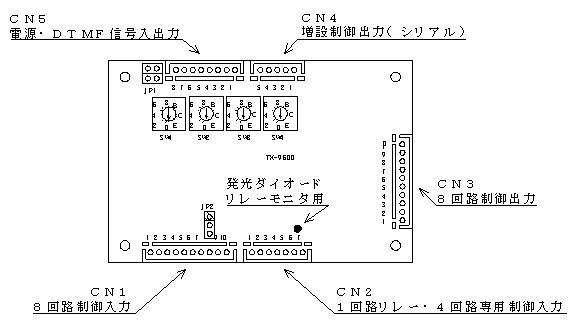
 【図1】に示す、SW1~SW4のディップロータリースイッチは、比較的変更頻度の高いと思われる、DTMF
 エンコーダー側の設定を中心に、暗証コードや各種動作の設定を行うスイッチです。以下に各スイッチについて説
 明します。

 ◆SW1~SW3 DTMFデコーダー用、暗証コード設定スイッチです。SW1が最上位桁で、3桁までの暗証
          コードが設定可能です。ただし、上位桁が0に設定された暗証コード0入力は省略が可能で
          設定0~9、A~DはDTMF信号と合致していますが、設定EはDTMF信号の│*│と
          設定FはDTMF信号の│#│となります。

  ◆SW4     DTMFエンコーダーを中心に、各種動作の設定を行うスイッチです。

          【表1-1】に動作概要を示します。詳細については、各動作説明の項を参照して下さい。

【表1-1】SW4の設定
| № |
動 作 概 要 |
|
|
マトリクス入力又は、DTMF入力により、入力した番号で電話する(遠隔ダイヤル)動作 |
|
1 |
8回路制御入力の状態が変化(ON/OFF)すると、共通応答メモリの内容(電話番号)で電話し、相 手が出れば、変化した制御入力に対応する状態メモリの内容(データ)を伝送する動作 |
|
2 |
8回路制御入力の状態が変化(ON/OFF)すると、変化した制御入力に対応する状態メモリの内容( 電話番号)で電話し、相手が出れば、共通応答メモリの内容(データ)を伝送する動作 |
|
3 |
8回路制御入力の状態が変化(ON/OFF)すると、変化した制御入力に対応する状態メモリの内容( 電話番号)で電話し、相手が出れば、ON/OFF個別応答メモリの内容(データ)を伝送する動作 |
|
4 |
マトリクス入力により、共通応答メモリの内容(電話番号)で電話し、相手が出れば、マトリクス入力に 対応するエンコーダーメモリの内容(データ)を伝送する動作 |
|
5 |
マトリクス入力に対応するエンコーダーメモリの内容(電話番号)で電話し、相手が出れば、共通応答 モリの内容(データ)を伝送する動作 |
|
6 |
マトリクスキー入力に対応するDTMF信号を送信する動作 |
|
7 |
マトリクス入力により、約0.2秒間ビジー入力がなければ、送信状態となり、約0.1秒後に、マトリ クス入力に対応するエンコーダーメモリの内容を送信する動作 |
|
8 |
マトリクス入力により、約1秒間ビジー入力がなければ、送信状態となり、約0.1秒後に、マトリクス 入力に対応するエンコーダーメモリの内容を送信する動作 |
|
9 |
マトリクス入力により、約0.2秒間ビジー入力がなければ、送信状態となり、約1秒後に、マトリクス 入力に対応するエンコーダーメモリの内容を送信する動作 |
|
A |
マトリクス入力により、約1秒間ビジー入力がなければ、送信状態となり、約1秒後に、マトリクス入力 に対応するエンコーダーメモリの内容を送信する動作 |
|
B |
8回路制御入力の変化(ON/OFF)により、約0.2秒間ビジー入力がなければ、送信状態となり、 約0.1秒後に、対応する単独入力ON/OFF状態メモリの内容を送信する動作 |
|
C |
8回路制御入力の変化(ON/OFF)により、約1秒間ビジー入力がなければ、送信状態となり、 約0.1秒後に、対応する単独入力ON/OFF状態メモリの内容を送信する動作 |
|
D |
8回路制御入力の変化(ON/OFF)により、約0.2秒間ビジー入力がなければ、送信状態となり、 約1秒後に、対応する単独入力ON/OFF状態メモリの内容を送信する動作 |
|
E |
8回路制御入力の変化(ON/OFF)により、約1秒間ビジー入力がなければ、送信状態となり、 約1秒後に、対応する単独入力ON/OFF状態メモリの内容を送信する動作 |
|
F |
DTMFエンコーダーを中心に、各種動作の設定記憶を行う動作 |
■8回路制御入力(CN1)の配線について?

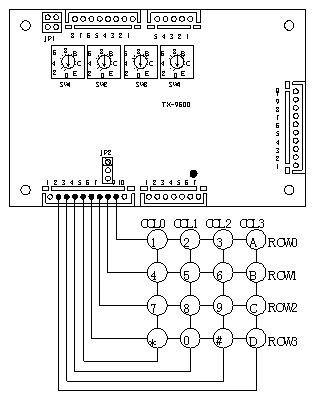
 本ユニットの8回路制御入力は、マトリクス動作と単独動作を選択して使用するようになっています。
 ・制御入力単独動作では、外部から電圧を入力して使用します。
 ・制御入力マトリクス動作では、DTMF配列(4×4)のキーボードを接続して使用します。

 以下に、参考配線図を示します。

 ◇制御入力単独動作の場合
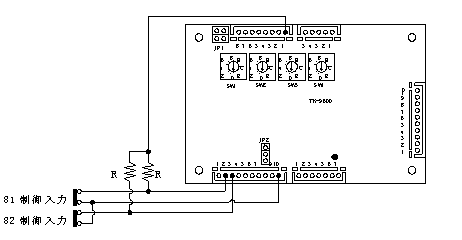
注)配線は81、82制御入力を示しています。83~88制御入力も同様に配線して使用することができます。
   抵抗Rは、下記に示す式の範囲内で使用して下さい。
    2V-13.3[KΩ]以上、5V-13.3[KΩ]以下(V:電源電圧)
   例えば、電源電圧を12[V]とすれば、抵抗Rは10[KΩ]以上、47[KΩ]以下となります。

 ◇制御入力マトリクス動作の場合
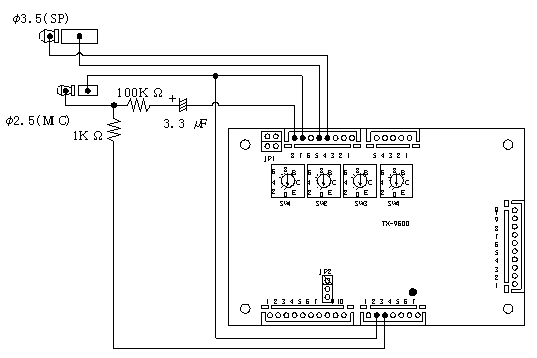
■特定小電力無線機への接続について

 無線機との入出力関係の接続は、以下の様に行って下さい。
 ◇ケンウッド製の場合
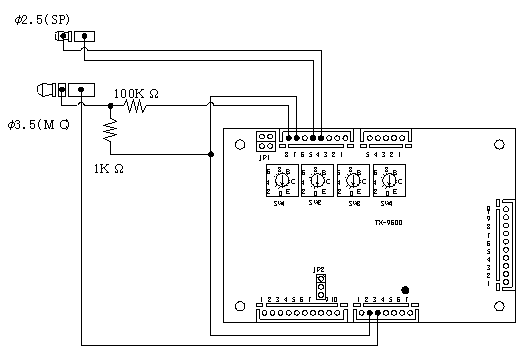
◇アイコム・スタンダード・ヤエス製の場合
■動作設定(SW4)№1(単独入力・伝送データ選択・共通電話番号・電話モード)について
 各種動作指定メモリ│1││9│のデータ№2と№3で設定された動作となります。

 電話回線制御ユニット(TK-9690)と組み合わせて使用します。
 8回路制御入力の状態が変化(ON/OFF)すると、共通応答メモリ│1││B│の内容(電話番号)で電話
 し、相手が出れば、変化した制御入力に対応する状態メモリの内容(データ)を伝送します。
 電話した相手が出ない場合、出荷時設定では、再試行回数:5回、呼び出し時間:1分、待機時間:1分となっ
 ていますが、メモリ│1││C│の書き換えにより、変更することが出来ます。(設定記憶動作の項を参照)

■動作設定(SW4)№2(単独入力・電話番号選択・共通伝送データ・電話モード)について

 各種動作指定メモリ│1││9│のデータ№4と№5で設定された動作となります。
 電話回線制御ユニット(TK-9690)と組み合わせて使用します。
 8回路制御入力の状態が変化(ON/OFF)すると、変化した制御入力に対応する状態メモリの内容(電話番
 号)で電話し、相手が出れば、共通応答メモリ│1││B│の内容(データ)を伝送します。
 電話した相手が出ない場合、出荷時設定では、再試行回数:5回、呼び出し時間:1分、待機時間:1分となっ
 ていますが、メモリ│1││C│の書き換えにより、変更することが出来ます。(設定記憶動作の項を参照)

■動作設定(SW4)№3(単独入力・電話番号選択・ON/OFF個別伝送データ・電話モード)について

 各種動作指定メモリ│1││9│のデータ№6と№7で設定された動作となります。
 電話回線制御ユニット(TK-9690)と組み合わせて使用します。
 8回路制御入力の状態が変化(ON/OFF)すると、変化した制御入力に対応する状態メモリの内容(電話番
 号)で電話し、相手が出れば、ON/OFF個別応答メモリ│1││*│/│1││#│の内容(データ)を伝
 送します。
 電話した相手が出ない場合、出荷時設定では、再試行回数:5回、呼び出し時間:1分、待機時間:1分となっ
 ていますが、メモリ│1││C│の書き換えにより、変更することが出来ます。(設定記憶動作の項を参照)

■動作設定(SW4)№4(マトリクス入力・伝送データ選択・共通電話番号・電話モード)について

 各種動作指定メモリ│1││9│のデータ№8と№9で設定された動作となります。
 電話回線制御ユニット(TK-9690)と組み合わせて使用します。
 マトリクス入力により、共通応答メモリ│1││B│の内容(電話番号)で電話し、相手が出れば、マトリクス
 入力に対応するエンコーダーメモリの内容(データ)を伝送します。
 電話した相手が出ない場合、出荷時設定では、再試行回数:5回、呼び出し時間:1分、待機時間:1分となっ
 ていますが、メモリ│1││C│の書き換えにより、変更することが出来ます。(設定記憶動作の項を参照)

■動作設定(SW4)№5(マトリクス入力・電話番号選択・共通伝送データ・電話モード)について

 各種動作指定メモリ│1││9│のデータ№10と№11で設定された動作となります。
 電話回線制御ユニット(TK-9690)と組み合わせて使用します。
 マトリクス入力に対応するエンコーダーメモリの内容(電話番号)で電話し、相手が出れば、共通応答メモリ
 │1││B│の内容(データ)を伝送します。
 電話した相手が出ない場合、出荷時設定では、再試行回数:5回、呼び出し時間:1分、待機時間:1分となっ
 ていますが、メモリ│1││C│の書き換えにより、変更することが出来ます。(設定記憶動作の項を参照)

■動作設定(SW4)№6(マトリクス入力・エンコーダーダイレクト送信動作・無線モード)について

 各種動作指定メモリ│1││0│のデータ№12と№13で設定された動作となります。
 マトリクスキー入力に対応するDTMF信号を送信します。

■動作設定(SW4)№7(マトリクス入力・エンコーダーメモリ送信動作・無線モード)について

 各種動作指定メモリ│1││0│のデータ№14と№15で設定された動作となります。
 マトリクス入力により、約0.2秒間ビジー入力がなければ、送信状態となり、約0.1秒後に、マトリクス入力
 に対応するエンコーダーメモリの内容を送信します。

■動作設定(SW4)№8(マトリクス入力・エンコーダーメモリ送信動作・無線モード)について

 各種動作指定メモリ│1││0│のデータ№2と№3で設定された動作となります。
 マトリクス入力により、約1秒間ビジー入力がなければ、送信状態となり、約0.1秒後に、マトリクス入力に対
 応するエンコーダーメモリの内容を送信します。


■動作設定(SW4)№9(マトリクス入力・エンコーダーメモリ送信動作・無線モード)について

 各種動作指定メモリ│1││0│のデータ№4と№5で設定された動作となります。
 マトリクス入力により、約0.2秒間ビジー入力がなければ、送信状態となり、約1秒後に、マトリクス入力に対
 応するエンコーダーメモリの内容を送信します。

■動作設定(SW4)№A(マトリクス入力・エンコーダーメモリ送信動作・無線モード)について

 各種動作指定メモリ│1││0│のデータ№6と№7で設定された動作となります。
 マトリクス入力により、約1秒間ビジー入力がなければ、送信状態となり、約1秒後に、マトリクス入力に対応す
 るエンコーダーメモリの内容を送信します。

■動作設定(SW4)№B(単独入力・エンコーダーメモリ送信動作・無線モード)について

 各種動作指定メモリ│1││0│のデータ№8と№9で設定された動作となります。
 8回路制御入力の状態が変化(ON/OFF)すると、約0.2秒間ビジー入力がなければ、送信状態となり、約
 0.1秒後に、8回路制御入力に対応するON/OFF状態メモリの内容を送信します。

■動作設定(SW4)№C(単独入力・エンコーダーメモリ送信動作・無線モード)について

 各種動作指定メモリ│1││0│のデータ№10と№11で設定された動作となります。
 8回路制御入力の状態が変化(ON/OFF)すると、約1秒間ビジー入力がなければ、送信状態となり、
 約0.1秒後に、8回路制御入力に対応するON/OFF状態メモリの内容を送信します。

■動作設定(SW4)№D(単独入力・エンコーダーメモリ送信動作・無線モード)について

 各種動作指定メモリ│1││0│のデータ№12と№13で設定された動作となります。
 8回路制御入力の状態が変化(ON/OFF)すると、約0.2秒間ビジー入力がなければ、送信状態となり、約
 1秒後に、8回路制御入力に対応するON/OFF状態メモリの内容を送信します。

■動作設定(SW4)№E(単独入力・エンコーダーメモリ送信動作・無線モード)について

 各種動作指定メモリ│1││0│のデータ№14と№15で設定された動作となります。
 8回路制御入力の状態が変化(ON/OFF)すると、約1秒間ビジー入力がなければ、送信状態となり、約1秒
 後に、8回路制御入力に対応するON/OFF状態メモリの内容を送信します。

■コネクタについて

  【図1】に示すように、本ユニットは、外部制御に必要な信号が、扱いやすいうに整理され、複数のコネクタに分
 けられています。以下に各コネクタについての詳細を示します。

 ◆CN1 8回路制御入力
| № |
信号名 |
単独入力選択時の機能 |
マトリクス入力選択時の機能 |
|
1 |
DC5V出力 |
ONしたい制御入力(№2~№9)に接続します |
|
|
2 |
制御入力1 |
状態監視(ロジック入力/電圧比較入力) |
A、B、C、D列入力(COL4) |
|
3 |
制御入力2 |
状態監視(ロジック入力/電圧比較入力) |
3、6、9、#列入力(COL3) |
|
4 |
制御入力3 |
状態監視(ロジック入力/電圧比較入力) |
2、5、8、0列入力(COL2) |
|
5 |
制御入力4 |
状態監視(ロジック入力/電圧比較入力) |
1、4、7、*列入力(COL1) |
|
6 |
制御入力5 |
状態監視(ロジック入力) |
*、0、#、D列入力(ROW4) |
|
7 |
制御入力6 |
状態監視(ロジック入力) |
7、8、9、C列入力(ROW3) |
|
8 |
制御入力7 |
状態監視(ロジック入力) |
4、5、6、B列入力(ROW2) |
|
9 |
制御入力8 |
状態監視(ロジック入力) |
1、2、3、A列入力(ROW1) |
|
10 |
GND |
◆CN2 1回路リレー・4回路専用制御入力
| № |
信号名 |
代表的な機能 |
|
1 |
リレーB接点 |
エンコーダー出力間のみONとなります。 |
|
2 |
リレーコモン |
TK-9690を使用する場合に、№2を7Pコネクタの№2に接続します |
|
3 |
リレーA接点 |
TK-9690を使用する場合に、№3を7Pコネクタの№3に接続します |
|
4 |
回線電流検出入力 |
TK-9690を使用する場合に、7Pコネクタの№4に接続します |
|
5 |
回線極性検出入力 |
TK-9690を使用する場合に、7Pコネクタの№5に接続します |
|
6 |
400Hz検出入力 |
TK-9690を使用する場合に、7Pコネクタの№6に接続します /無線モード時、GNDとの接続によりエンコーダー出力を禁止します |
|
7 |
動作解除入力 |
動作途中で、動作を中止する場合に使用します。立ち上がりエッヂで動作します |
◆CN3 8回路制御出力(TK-9690専用)
| № |
信号名用 |
用 途 |
|
1 |
制御出力電源 |
TK-9690を使用する場合に、10Pコネクタの№1に接続します |
|
2 |
01制御出力 |
TK-9690を使用する場合に、10Pコネクタの№2に接続します |
|
3 |
02制御出力 |
TK-9690を使用する場合に、10Pコネクタの№3に接続します |
|
4 |
03制御出力 |
TK-9690を使用する場合に、10Pコネクタの№4に接続します |
|
5 |
04制御出力 |
TK-9690を使用する場合に、10Pコネクタの№5に接続します |
|
6 |
05制御出力 |
TK-9690を使用する場合に、10Pコネクタの№6に接続します |
|
7 |
06制御出力 |
TK-9690を使用する場合に、10Pコネクタの№7に接続します |
|
8 |
07制御出力 |
TK-9690を使用する場合に、10Pコネクタの№8に接続します |
|
9 |
08制御出力 |
TK-9690を使用する場合に、10Pコネクタの№9に接続します |
|
10 |
GND |
TK-9690を使用する場合に、10Pコネクタの№10に接続します |
◆CN4 増設制御出力(シリアル)
| № |
信号名 |
|
|
1 |
電源出力 |
シリアル通信式リレーボード(TK-9610SI)を1枚接続できます |
|
2 |
ラッチ出力 |
内部の動作状態を監視することが可能になります。 |
|
3 |
クロック出力 |
|
|
4 |
データ出力 |
|
|
5 |
GND |
◆CN5 電源・DTMF信号入出力
| № |
信号名 |
用 途 |
|
1 |
電源入力 |
DC5V~DC24Vを接続します |
|
2 |
GND |
|
|
3 |
無接続 |
使用しません |
|
4 |
DTMF信号入力 |
自動着信ユニット(TK-9690)や無線機の外部スピーカー端子に接続します│ |
|
5 |
GND |
|
|
6 |
無接続 |
使用しません |
|
7 |
GND |
自動着信ユニット(TK-9690)や無線機のマイク端子に接続します |
|
8 |
DTMF信号出力 |
■8回路制御入力(CN1)について

 本ユニットの8回路制御入力のロジックは、入力はTTLレベルで、出力はCMOS(スリーステイト)レベルで
 動作する様になっています。
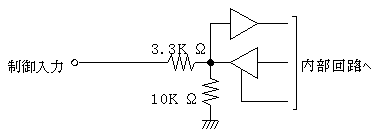
 各入力は、10KΩでGNDにプルダウンされ、短絡保護用に、3.3KΩが直列に接続されています。従って、
 TTLレベルより若干レベルシフトします。
 動作設定により、マトリクス動作選択時のみROWスキャン出力として動作しますが、同時に、入力のチェックも
 行っていますので、外部コントローラからのROW・COLパラレル信号も直接入力することが可能です。
 以下に、制御入力の等価回路図を示します。
■4回路専用制御入力(CN2)について
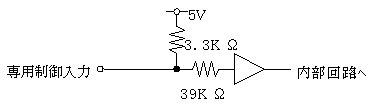
 本ユニットの4回路専用制御入力のロジックは、TTLレベルで動作する様になっています。
 各入力は、3.3KΩで5Vにプルアップされており、GNDレベルにすることで動作します。
 以下に、制御入力の等価回路図を示します。
■8回路制御出力(CN3)について

 電話回線制御ユニット(TK-9690)専用出力です。電話モード時、電話番号と伝送データが出力されます。

■増設制御出力(CN4)について

 8回路リレーボード(TK-9610SI)を接続することにより、内部の動作をリレーの接点として取り出すこ
 とが可能です。【表1-2】に、リレー出力に対応する内部の動作を示します。

【表1-2】リレー出力に対応する内部動作
| 出力№ |
内部動作 |
|
01 |
暗証コード解除出力です。この出力がONしている間、遠隔ダイヤル操作が可能です。 |
|
02 |
遠隔ダイヤル作動出力です。│1││#│入力によりONします。 |
|
03 |
使用していません。常にOFFとなります。 |
|
04 |
回線接続中出力です。相手が出るとONし、回線が切れるとOFFします。 |
|
05 |
データー伝送中出力です。設定データを伝送する間ONします。 |
|
06 |
待機中出力です。再試行待機中のみONします。 |
|
07 |
呼び出し中出力です。ダイヤル開始から相手が出るまでONします。 |
|
08 |
フックモニタ出力です。回線接続司令出力中のみONします。 |
■電話回線制御ユニット(TK-9690)への接続について

 入出力関係の接続は、以下の様に行って下さい。
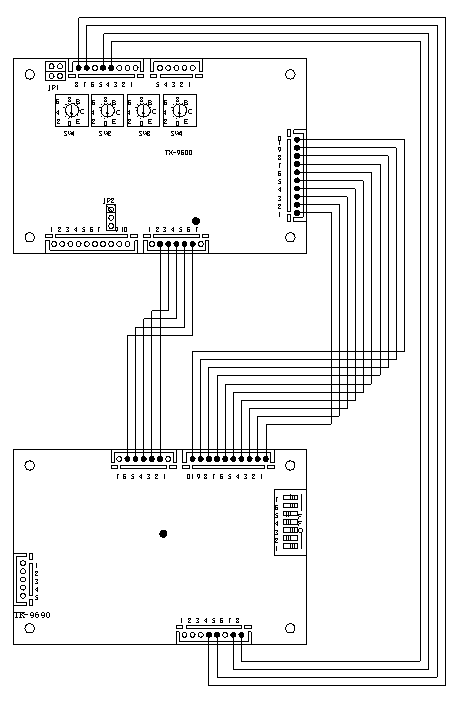
   用しない場合、CN5の№4と№5については、配線の必要はありません。
   無線モードにおいて、CN2の№2~6、CN3の№1~10、CN5の№4と№5については、配線の必要
   はありません。

■発光ダイオード(リレーモニタ用)について

 【図1】に示す、発光ダイオードは1回路リレーのモニタ用で、リレーがONしている間、点灯します。

■ジャンパーについて

  【図1】に示す、JP1、JP2のジャンパーは特殊なもので、特に使用目的はありません。説明書の上では、図
 の通りになっているとして説明されています。以下に、詳細を示します。

 ◆JP1 CN5のDTMF信号入出力の№を逆にする為のジャンパーです。横のジャンパーを縦に組み替えるこ
      とにより№4がDTMF信号出力になり、№8がDTMF信号入力となります?
 ◆JP2 EEPROMのアドレス切り換えを行うためのジャンパーです。ジャンパーを上側に組み替えることに
      より、本ユニットは動作不能となります。
■エンコーダー機能について

 本ユニットは、エンコーダーメモリとして、28桁×16チャンネルをEEPROM(電気的消去可能な不揮発性
 メモリ)により半永久的に保存できます。ただ、エンコーダーメモリ機能と制御入力状態監視機能との併用は出来
 ませんので、動作設定(SW4)№Fにより、選択し、使用します。
 エンコーダーメモリ機能を使用する場合は、CN1(8回路制御入力)にマトリクスの押しボタンを取り付けて、
 動作設定(SW4)№Fにより、それぞれ、エンコーダーメモリ動作、制御入力マトリクス動作、各押しボタンの
 番号メモリを設定する必要があります。
 制御入力状態監視機能を使用する場合は、動作設定(SW4)№Fにより、それぞれ、制御入力単独入力動作、
 制御入力状態自動アンサーバック動作、各制御入力のON状態メモリ、各制御入力のOFF状態メモリを設定する
 必要があります。
 これらの機能を、交互通話(シンプレックス)型の無線機で使用する場合は、送信(PTT)制御が必要なために、
 送受信の切り換え時間程エンコーダーの出力をウエイトする必要があります。従って、動作設定(SW4)№Fに
 よりエンコーダーウエイト動作を選択し、必要に応じて、Busy入力ウエイトやDTMF信号送信ウエイトを設
 定して下さい。

■自動ポケベル呼び出しについて

 ポケベルにデータを伝送する場合、電話回線制御ボード(TK-9690)の設定は、必ず、話中音検出機能
 (DIPスイッチ№5)はOFFで使用して下さい。ONで使用しますと、呼び出しは行われますが、データを伝
 送することが出来ません。

■動作設定(SW4)№0(マトリクス入力・電話モード)について

 各種動作指定メモリ│1││D│で設定された動作となります。

 電話回線制御ユニット(TK-9690)と組み合わせて使用します。
 マトリクス入力により、入力された電話番号で電話し、相手が出れば、相手が切るまで回線を接続しています。
 電話した相手が出ない場合、出荷時設定では、再試行回数:5回、呼び出し時間:1分、待機時間:1分となっ
 ていますが、メモリ│1││C│の書き換えにより、変更することが出来ます。(設定記憶動作の項を参照)
 CN5のDTMF信号入力から入力された電話番号でも、手順に従って操作することにより、同様に作動します。
 これは、遠隔ダイヤルが出来ることを意味しています。
 以下に操作方法を示します。

 操作:│暗証番号上位││暗証番号中位││暗証番号下位││1││#││電話番号│・・・・回線断

  暗証番号上位:SW1で設定された暗証番号上位コード
  暗証番号中位:SW2で設定された暗証番号中位コード
  暗証番号下位:SW3で設定された暗証番号下位コード

 操作例)暗証番号の設定が ”123”で、電話番号が”141”の場合の操作

 操作:│1││2││3││1││#││1││4││1│

■動作設定(SW4)№F(設定記憶動作)について

 DTMFエンコーダーを中心に、各種設定記憶を行う動作です。この設定は、CN5のDTMF信号入力とCN1
 (8回路制御入力)のどちらからでも可能ですが、DTMF信号入力で設定する場合は、CN1(8回路制御入力)
 にはなにも接続しないで下さい(この動作中CN1は強制的にマトリクス入力になります)。思わぬ誤動作の原因
 になります。全ての操作は、最初に1回路リレーモニタ用発光ダイオードが点灯(未入力状態表示)していること
 が必要です。入力途中で3秒間入力を中断すると未入力状態に復帰しますので、あらかじめ操作をメモしておいて
 から入力することをおすすめします。以下に操作方法を示します。

 【表2-1】に記憶領域のマップを示し、【表2-2】にビット操作の動作を示します。

 対応するアドレスにデータを書き込む場合・・・・・・・・・・│アドレス№│+│データー数│+│データ│
 アドレス№│1││D│の対応するビットをONする場合・・・│9│+│データ№│+│ビット№│+│*│
 アドレス№│1││D│の対応するビットをOFFする場合・・│9│+│データ№│+│ビット№│+│#│
 アドレス№:│0││1│~│1││D│(詳細は【表2-1】を参照して下さい)
 データ数 :│0││0│~│2││8│(最大28桁までメモリが可能です)
 データ  :データ数で指定した桁数のデータ列?
 データ№ :│2│、│4│(│2│はエンコーダー設定、│4│はデコーダー設定です)
 ビット№ :│1│~│8│

例1)マトリクス│5│キーに│0││8││2││7││2││4││1││4││4││4│を登録する場合
  操作:│0││5││1││0││0││8││2││7││2││4││1││4││4││4│

例2)│1││B│共通応答メモリに│3││3││4││6││1││5││9││8│を登録する場合
  操作:│1││B││0││8││3││3││4││6││1││5││9││8│

例3)各種動作設定でエンコーダーメモリ動作を設定する場合(データ№│2│ビット№│1│をONする)
    操作:│9││2││1││*│


【表2-1】EEPROM(電気的消去可能な不揮発性メモリ)メモリマップ
| アドレス |
用 途 |
|
│0││1│ |
マトリクス時│1│キー用エンコーダーメモリ、単独入力時CN1の№2のOFF状態メモリ |
|
│0││2│ |
マトリクス時│2│キー用エンコーダーメモリ、単独入力時CN1の№3のOFF状態メモリ |
|
│0││8│ |
マトリクス時│8│キー用エンコーダーメモリ、単独入力時CN1の№9のOFF状態メモリ |
|
│0││9│ |
マトリクス時│9│キー用エンコーダーメモリ |
|
│0││0│ |
マトリクス時│0│キー用エンコーダーメモリ |
|
│0││*│ |
マトリクス時│*│キー用エンコーダーメモリ |
|
│0││#│ |
マトリクス時│#│キー用エンコーダーメモリ |
|
│0││A│ |
マトリクス時│A│キー用エンコーダーメモリ |
|
│0││B│ |
マトリクス時│B│キー用エンコーダーメモリ |
|
│0││C│ |
マトリクス時│C│キー用エンコーダーメモリ |
|
│0││D│ |
マトリクス時│D│キー用エンコーダーメモリ |
|
│1││1│ |
単独入力時CN1の№2のON状態メモリ |
|
│1││2│ |
単独入力時CN1の№3のON状態メモリ |
|
│1││8│ |
単独入力時CN1の№9のON状態メモリ |
|
│1││9│ |
動作設定(SW4)№1~7の各種動作指定メモリ(できる限り変更は避けて下さい) |
|
│1││0│ |
動作設定(SW4)№8~Eの各種動作指定メモリ(できる限り変更は避けて下さい) |
|
│1││*│ |
ON状態応答メモリ |
|
│1││#│ |
OFF状態応答メモリ |
|
│1││A│ |
アナログ電圧検出範囲メモリ。A/Dコンバータ入力設定時のみ有効です |
|
│1││B│ |
共通応答メモリ |
|
│1││C│ |
再試行回数、呼び出し時間、待機時間設定メモリ |
|
│1││D│ |
動作設定(SW4)№0の各種動作指定メモリ。通常はビット操作で変更します |
【表2-2】アドレス№│1││D│ビットマップ
| データ№ |
ビット№ |
ON設定の場合 |
OFF設定の場合 |
初期 |
|
│2│ |
│1│ |
エンコーダーメモリ動作 |
エンコーダーダイレクト動作 |
OFF |
|
│2│ |
│2│ |
制御入力マトリクス入力動作 |
制御入力単独入力動作 |
ON |
|
│2│ |
│3│ |
1~4制御入力A/Dコンバータ入力 |
全制御入力ロジック入力 |
OFF |
|
│2│ |
│4│ |
電話モード |
無線モード |
ON |
|
│2│ |
│5│ |
エンコーダーウエイト動作 |
エンコーダーノーウエイト動作 |
OFF |
|
│2│ |
│6│ |
Busy入力ウエイト1秒 |
Busy入力ウエイト0.2秒 |
OFF |
|
│2│ |
│7│ |
DTMF信号送信ウエイト1秒 |
DTMF信号送信ウエイト0.1秒 |
OFF |
|
│2│ |
│8│ |
DTMF信号高速送信動作 |
DTMF信号標準送信動作 |
OFF |
|
│4│ |
│1│ |
電話番号選択動作 |
伝送データ選択動作 |
OFF |
|
│4│ |
│2│ |
自動0発信動作 |
手動0発信動作 |
ON |
|
│4│ |
│3│ |
ON/OFF状態メモリ使用 |
│1││B│メモリ使用 |
OFF |
注)データ№│2│ビット№│2│の制御入力マトリクス入力動作選択時、データ№│2│ビット№│3│は無効
 なります。

   データ№│2│ビット№│4│の無線モード選択時、データ№│4│は全て無効となります。
   データ№│2│ビット№│5│のエンコーダーノーウエイト動作選択時、データ№│2│ビット№│6│及び
  データ№│2│ビット№│7│は無効となります。

 ◇初期化について

  本ユニットはメモリのオールリセットが出来ない様になっています。以下に、出荷時の設定に戻す場合の操作
  手順を示します。

 ◆動作設定(SW4)№0の各種動作指定メモリの初期化手順
   │1││D││0││6││D││0││C││C││D││2│

 ◆マトリクス時のエンコーダーメモリ及び、単独入力時のON/OFF状態メモリの初期化手順
   │0││1││0││0││0││2││0││0││0││3││0││0││0││4││0││0│

   │0││5││0││0││0││6││0││0││0││7││0││0││0││8││0││0│

   │0││9││0││0││0││0││0││0││0││*││0││0││0││#││0││0│

   │0││A││0││0││0││B││0││0││0││C││0││0││0││D││0││0│

   │1││1││0││0││1││2││0││0││1││3││0││0││1││4││0││0│

   │1││5││0││0││1││6││0││0││1││7││0││0││1││8││0││0│

 ◆動作設定(SW4)№1~№7の各種動作指定メモリの初期化手順
   │1││9││2││8││D││8││D││2││D││8││D││3││D││8││D││7│

   │D││*││D││2││D││*││D││3││D││2││D││D││1││3││D││D│


 ◆動作設定(SW4)№8~№Eの各種動作指定メモリの初期化手順
   │1││0││2││8││3││3││D││D││5││3││D││D││7││3││D││D│

   │1││D││D││D││3││D││D││D││5││D││D││D││7││D││D││D│

 ◆ON状態応答メモリの初期化手順  ◆OFF状態応答メモリの初期化手順  ◆共通応答メモリの初期化手順
   │1││*││0││0│            │1││#││0││0│           │1││B││0││0│

 ◆再試行回数、呼び出し時間、待機時間の初期化手順
   │1││C││0││8││5││3││3││4││D││3││3││4│

 ◆│1││A│アナログ電圧検出範囲メモリの設定について
    制御入力単独入力動作、1~4制御入力A/Dコンバータ入力を設定すると、81~84制御入力は電圧比較
 入力が可能となります。ただし、予めアナログ電圧検出範囲メモリに、各制御入力ごとの、下限、上限、極性を
  設定しておく必要があります。以下に、操作方法を示します。

  操作:│1││A││1││8││D││極性││81下限上位││81下限下位│
          │81上限上位││81上限下位│・・・│84上限上位││84上限下位│

   極性  :入力電圧が下限と上限の間の場合を、ONと判断するのかOFFと判断するのかを設定します。
        【表2-3】極性組み合わせを参照して下さい。

   下限上位:対応する制御入力の下限電圧を変換した上位コード
   下限下位:対応する制御入力の下限電圧を変換した下位コード
   上限上位:対応する制御入力の上限電圧を変換した上位コード
   上限下位:対応する制御入力の上限電圧を変換した下位コード
   ※下限または上限電圧(V)の変換方法?

     ・ 8ビットデータ(0~255の値)にするため、512×V÷13.3を計算し、これをRとします。
     ・ R÷16の商を計算し、【表2-4】から、上位の値を求めます。
     ・ R÷16の余りを計算し、【表2-4】から、下位の値を求めます。

【表2-3】極性組み合わせ
| 極性 |
下限と上限の範囲内における判断 | |||
|
81 |
82 |
83 |
84 | |
|
1 |
OFF |
ON |
ON |
ON |
|
2 |
ON |
OFF |
ON |
ON |
|
3 |
OFF |
OFF |
ON |
ON |
|
4 |
ON |
ON |
OFF |
ON |
|
5 |
OFF |
ON |
OFF |
ON |
|
6 |
ON |
OFF |
OFF |
ON |
|
7 |
OFF |
OFF |
OFF |
ON |
|
8 |
ON |
ON |
ON |
OFF |
|
9 |
OFF |
ON |
ON |
OFF |
|
0 |
ON |
OFF |
ON |
OFF |
|
* |
OFF |
OFF |
ON |
OFF |
|
# |
ON |
ON |
OFF |
OFF |
|
A |
OFF |
ON |
OFF |
OFF |
|
B |
ON |
OFF |
OFF |
OFF |
|
C |
OFF |
OFF |
OFF |
OFF |
|
D |
ON |
ON |
ON |
ON |
【表2-4】10進数→DTMF変換
0 |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
11 |
12 |
13 |
14 |
15 |
|D| |
|1| |
|2| |
|3| |
|4| |
|5| |
|6| |
|7| |
|8| |
|9| |
|0| |
|*| |
|#| |
|A| |
|B| |
|C| |
 ◆│1││C│再試行回数、呼び出し時間、待機時間メモリ

  再試行は15回まで、呼び出し時間は5分まで、待機時間は1時間20分まで指定することが可能です。ただし、
  予め再試行回数、呼び出し時間、待機時間メモリに、回数や時間を設定しておく必要があります。以下に、操作
  方法及び、設定例を示します。
  操作:│1││C││0││8││再試行回数││呼び出し時間上位││呼び出し時間中位│
     │呼び出し時間下位││待機時間最上位││待機時間上位││待機時間下位││待機時間最下位│

   再試行回数   :再試行回数に対応するコードで、【表2-4】から求めます。

            (0回を指定した場合の最試行回数は、無限回となります。)

   呼び出し時間上位:呼び出し時間の上位コード
   呼び出し時間中位:呼び出し時間の中位コード
   呼び出し時間下位:呼び出し時間の下位コード
   待機時間最上位 :待機時間の最上位コード
   待機時間上位  :待機時間の上位コード
   待機時間下位  :待機時間の下位コード
   待機時間最下位 :待機時間の最下位コード

   ※呼び出し時間(T)の変換方法
     ・ 12ビットデータ(0~4095の値)にするため、T÷0.0732を計算し、これをRとします。
     ・ R÷256の商を計算し、【表2-4】から、呼び出し時間上位の値を求めます。
     ・ R÷256の余りを計算し、これをSとします。
     ・ S÷16の商を計算し、【表2-4】から、呼び出し時間中位の値を求めます。
     ・ S÷16の余りを計算し、【表2-4】から、呼び出し時間下位の値を求めます。

   ※待機時間(T)の変換方法
     ・ 16ビットデータ(0~65535の値)にするため、T÷0.0732を計算し、これをQとしま
       す。
     ・ Q÷4096の商を計算し、【表2-4】から、待機時間最上位の値を求めます。
     ・ Q÷4096の余りを計算し、これをRとします。
     ・ R÷256の商を計算し、【表2-4】から、待機時間上位の値を求めます。
     ・ R÷256の余りを計算し、これをSとします。
     ・ S÷16の商を計算し、【表2-4】から、待機時間下位の値を求めます。
     ・ S÷16の余りを計算し、【表2-4】から、待機時間最下位の値を求めます。

  設定例)最試行7回、呼び出し時間1分、待機時間5分を設定する場合
       最試行回数は、【表2-4】から│7│
       呼び出し時間は、60÷0.0732=820、820÷256=3余り52、【表2-4】から
       上位は│3│、52÷16=3余り4、【表2-4】から中位は│3│、下位は│4│
       待機時間は、300÷0.0732=4098、4098÷4096=1余り2、【表2-4】か
       ら最上位は│1│、2÷256=0余り2、2÷16=0余り2、【表2-4】から上位と下位は
       │D│、最下位は│2│
      従って、操作は、以下のようになります。

    操作:│1││C││0││8││7││3││3││4││1││D││D││2│